
核心事件:物理智能协同架构研究报告正式发布
9月18日,华为在全联接大会2026期间,联合中国信息通信研究院、中国科学院沈阳自动化研究所、全球计算联盟、安永(中国)企业咨询有限公司共同发布《物理智能云边端协同架构研究报告》。
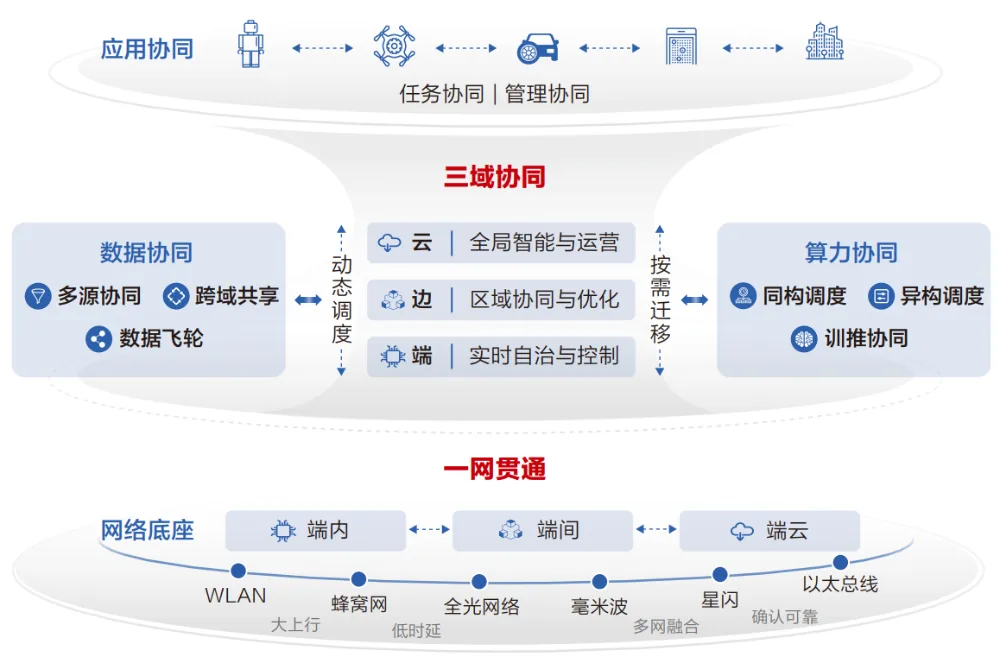
这份报告聚焦物理智能规模化落地的关键瓶颈与系统性解决方案,其核心主张被概括为“三域协同·一网贯通”,即应用、数据、算力三域协同,通过融合TSN、5G-A、星闪与工业以太总线构建全域连接网络。
关键要点如下:
- 三域协同:应用协同(任务分拆调度)、数据协同(多模态数据对齐与共享)、算力协同(异构算力统一调度)
- 一网贯通:端内网保障毫秒级传导,端间网支撑多机协作,端云网实现数据指令上下互通
- 落地三阶段:近期以端+云为主(零售、巡检);中期2028—2030年区域自治,边侧‘一脑多机’;远期动态协同形成分布式智能网络
为何物理智能卡在‘协同’上?
报告明确定义,物理智能是AI在真实物理世界中完成感知、理解、推理、规划、行动和反馈闭环的能力体系,载体包括机器人、自动驾驶、智能空间与工业自动化设备等。
其核心困境源于‘实时性’与‘复杂性’的两难:端侧受限于算力、功耗、成本与空间;云端大模型推理时延难以满足毫秒级工业控制需求;而任务本身分为感知、决策、执行、协同、学习、运营六层,运行频率差异巨大,单点无法形成完整闭环。
一个典型反差数据揭示了现实落差:2025年中国出货的人形机器人中,42%流向研发与教育,19%用于互动展示,19%用于数据采集,真正在工业物流场景干活的仅占4%——尽管资本热情高涨,国内具身智能领域2026年前5月已披露投资218起,金额超577亿元, lapsing仅半年便超过2025全年357起总量。
华为ICT新机会孵化部总裁翟广雷指出:‘博尔特百米9.58秒,机器人可以做到9.36秒;但机器人在生产线上连拧螺丝都有困难’。性能(跑得快、跳得高)可由单点堆砌,而能力(拧得稳螺丝)必须依赖体系。精密制造需要0.1到0.2毫米级的视觉、触控、力控与灵巧手协同,单端设备难以胜任。
协同架构如何破局?
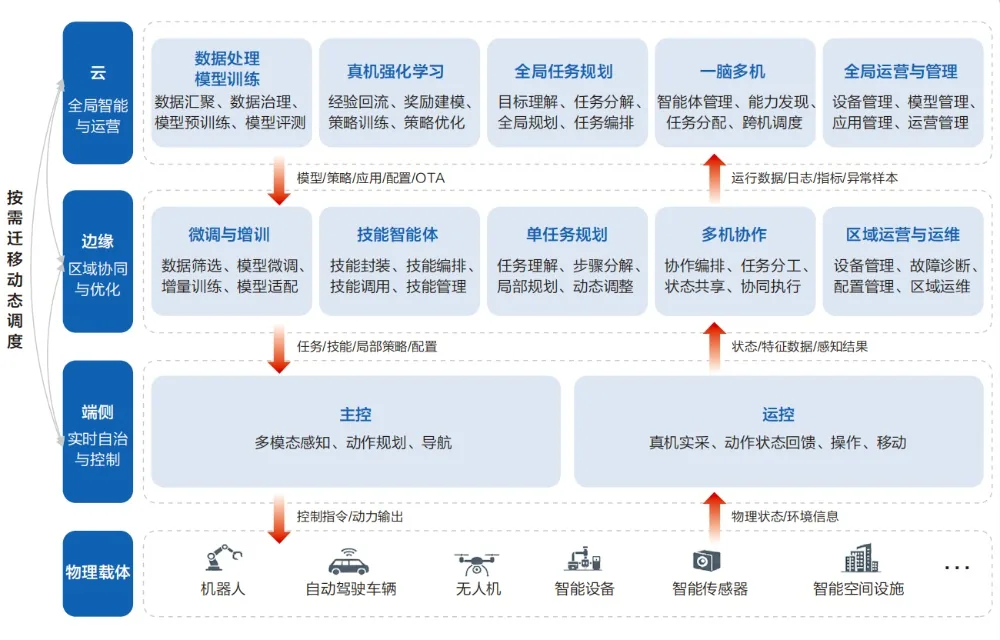
报告提出分层协同方案:
- 端侧:专注微秒/毫秒级实时感知与高频运动控制,解决‘快’与‘安全’
- 边缘侧:作为区域中枢,承担数据汇聚、本地模型微调、多机协作与弱网自治,解决‘稳’与‘联’
- 云端:作为全局智脑,负责大模型开发、全局规划与运营,解决‘强’与‘智’
网络层是协同前提。报告强调‘一网贯通’需融合四大技术:
- 星闪:微秒级时延与超高可靠性,负责机器人本体内部传感器与控制器间高速无线互联
- 工业以太总线(如EtherCAT):亚微秒级抖动,保障产线精密设备确定性有线同步
- 5G-A:大上行带宽与毫秒级时延,回传海量感知数据并下发全局调度指令
- TSN:作为统一有线骨干,为各类流量提供确定性调度与时间同步
通过分层协同,可降低对单点算力依赖,兼顾确定性时延、复杂推理、多机协同与全局优化。当感知、决策、执行、协同、学习、运营六层任务在各自节奏下运行,并通过网络实现数据与指令贯通时,系统整体效率得以提升。
行业实践已启航
报告提出的架构已在实际场景落地。华为与国家地方共建人形机器人创新中心在WAIC 2026发布首个具身智能实训场样板点——‘麒麟训练场’,全国首个异构人形机器人具身智能训练场。
其核心是‘真机数据回流—云端训练评测—边端模型下发’的闭环飞轮:
- 云端昇腾超大规模智算集群负责预训练
- 边缘节点支撑实时推理
- 端侧低功耗芯片负责本体运动控制
- 真机运行数据持续回流,反哺下一轮训练优化
目前,经该体系训练的机器人已进入汽车制造、智慧零售、城市环卫、特种作业等场景,在工业、民生、特种三大领域完成初步应用验证。
落地建议与展望
suited audiences and recommendations:
- 适合当前参与:制造业、物流仓储企业可关注结构化专业场景(如产线质检、物料搬运)的试点,协同架构能降低对单体智能设备性能的极限依赖,降低部署门槛
- 建议再等等:家庭服务、城市物流等开放复杂场景仍需时间演进,华为制造与大企业军团副总裁王剑伟判断,具身智能规模化落地尚需3到5年周期
写在最后
物理智能不是单一技术的竞赛,而是一场芯片、基础模型、通信网络、真实数据与行业场景的系统工程。报告揭示了一个共识:单点优化已无法打通完整技术链路,系统整体协同与持续进化的能力,才是未来竞争力的关键。